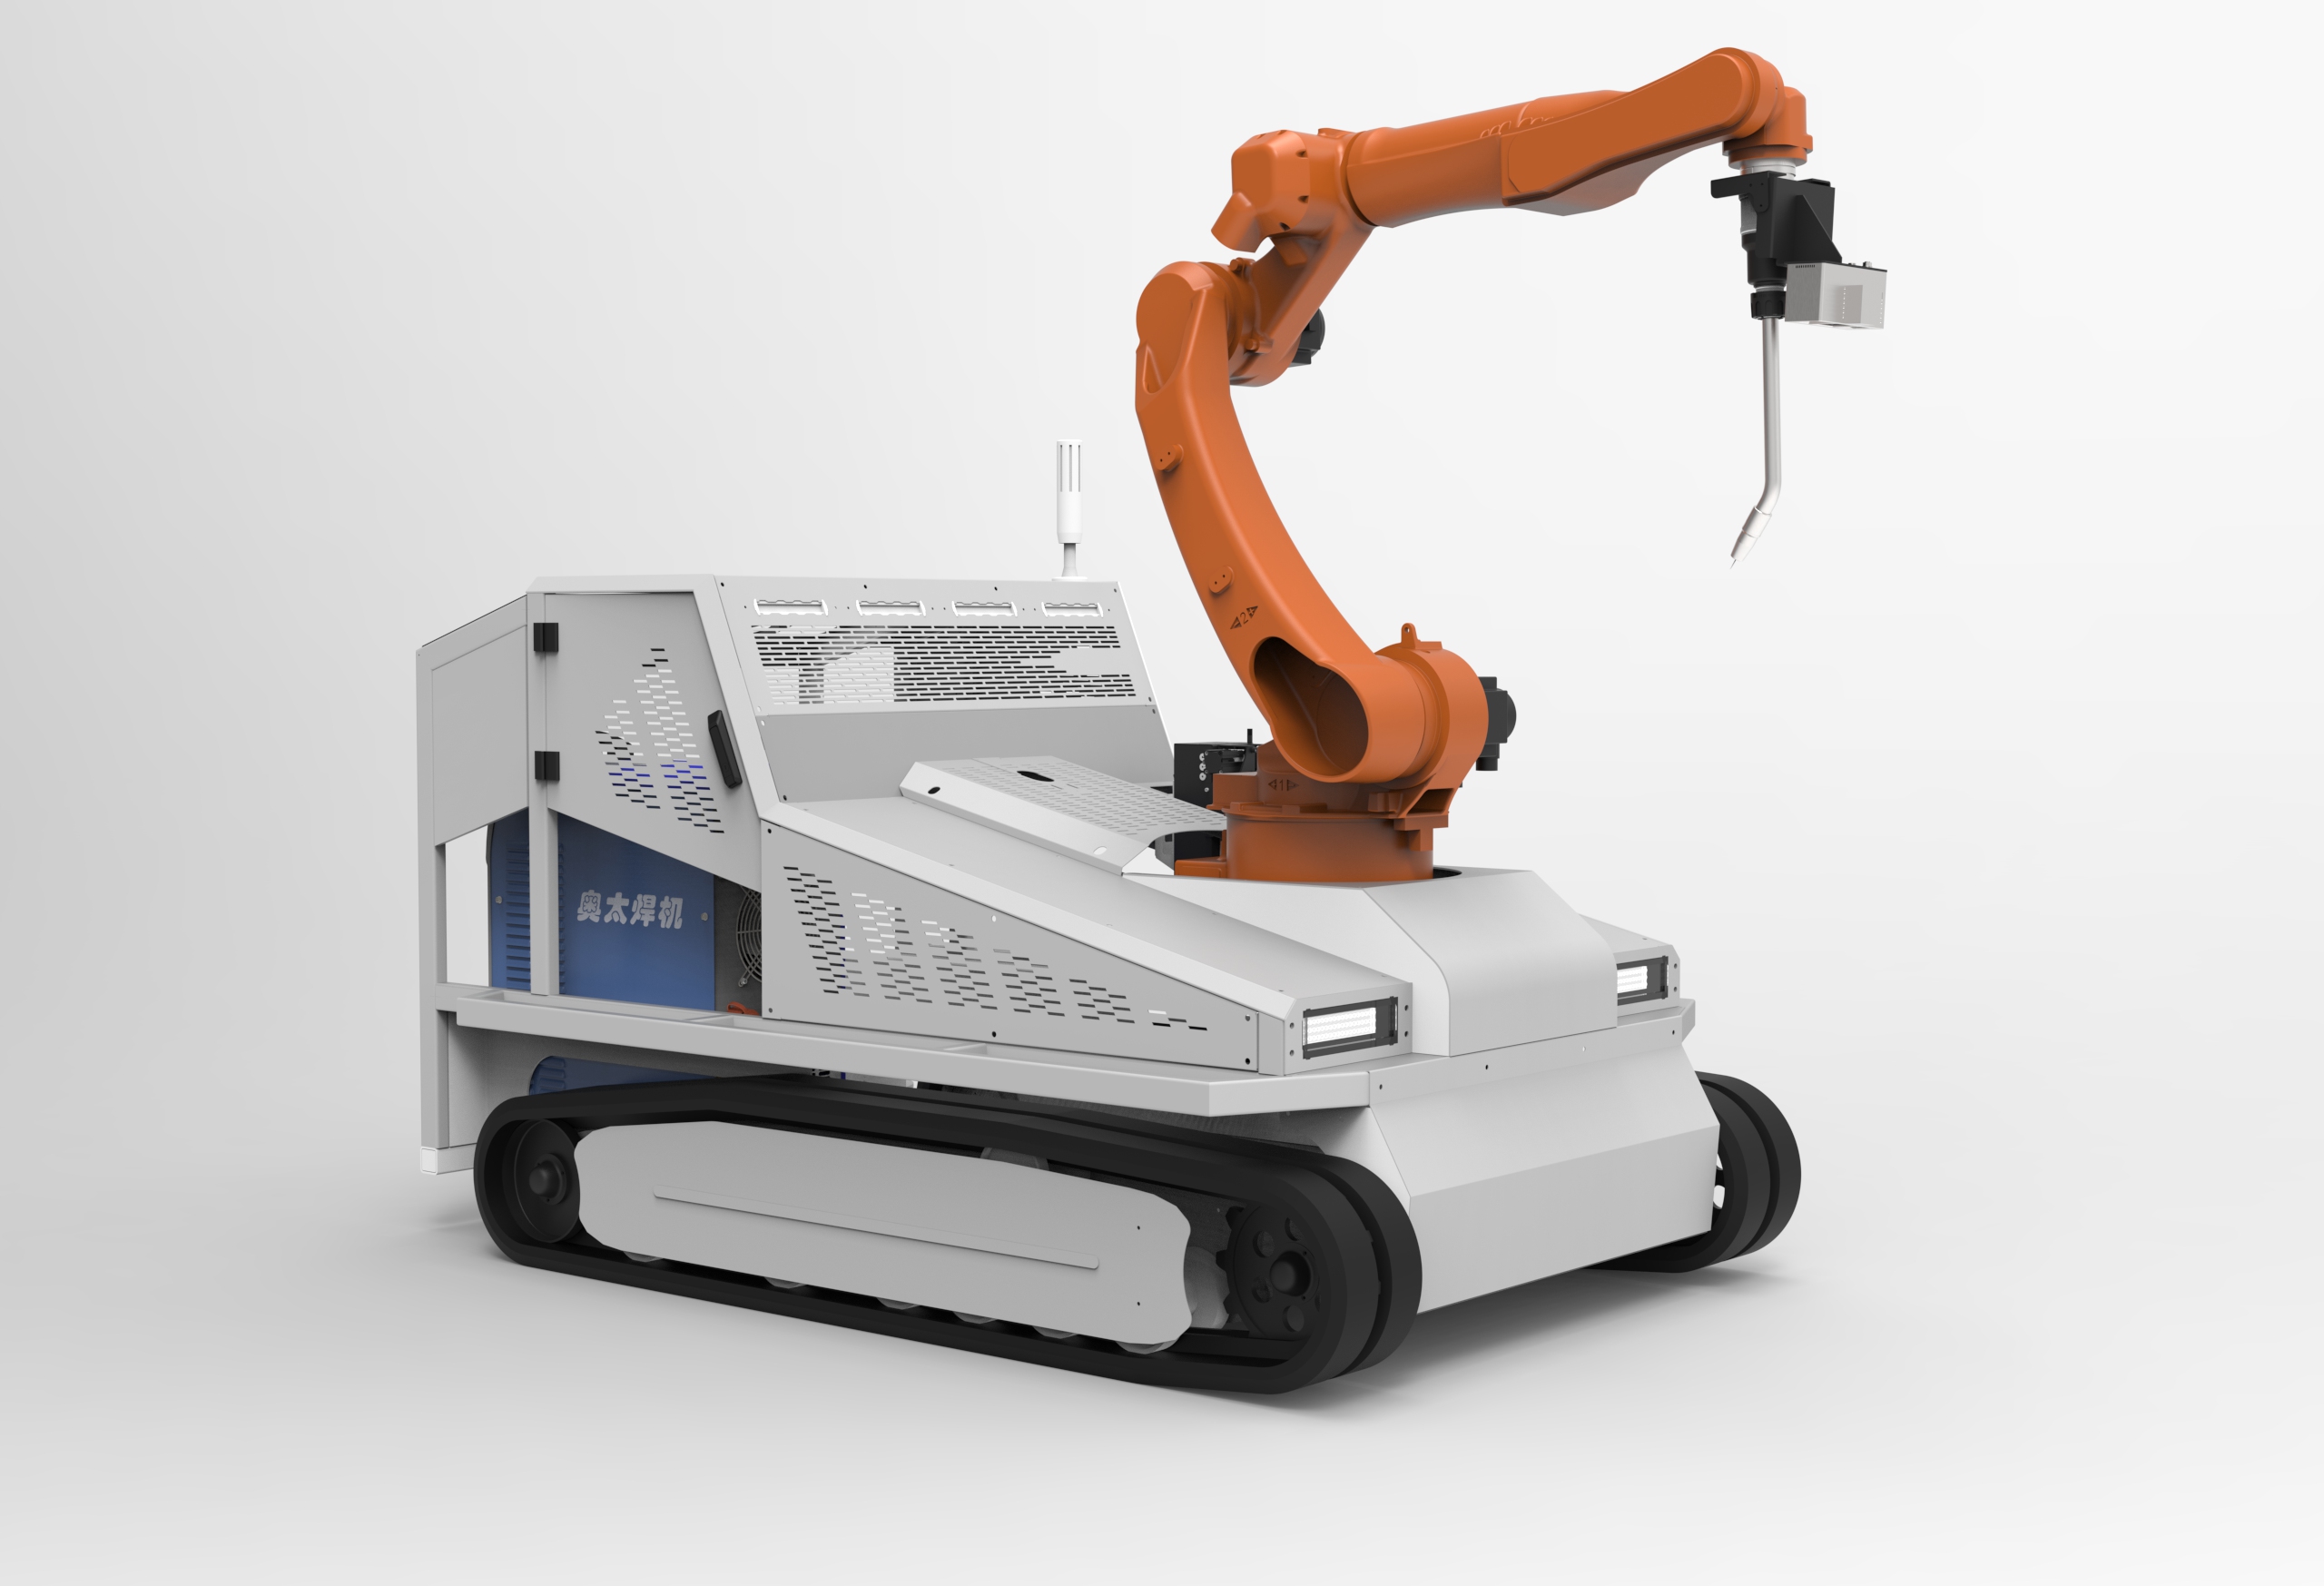
履带式焊接专用底盘搭载六轴机器人与奥太焊接电源,最大负载 1000 公斤,无线遥控行走、原地转向,续航 18 公里/2 小时,无需铺设地轨即可把焊接工位开到工件旁。
移动式焊接机器人采用卡弗履带式焊接专用底盘,车身自重 500 公斤,最大负载 1000 公斤,可搭载六轴机器人本体、焊接电源与气瓶。整车配西门子车机控制系统与触摸屏,实时反馈电机、电压、电池电量等状态。
底盘采用无线遥控行走,支持前进、后退、左转、右转与加减速,可原地转弯/掉头,最小转弯半径 1200 毫米,最大爬坡角度 30°。可在环氧地坪、水泥及砂石路面行驶,对小凹坑路面具备良好通过性。
相比地轨与龙门方案,移动式无需为不同工件铺设专用轨道,大幅降低非标焊接的部署成本,适合大型工件、分散工位与多品种小批量制造场景。搭载道尔芬免示教焊接系统后,到位即可自动识别焊缝并规划轨迹。
控制面板集成载具急停、机器人急停、电池电量显示、大灯/风扇开关、载具参数显示与调整、备用网线接口等功能;厂家可提供部分二次开发接口。
| 载具型式 | 卡弗履带式焊接专用底盘(标准版) |
| 整车尺寸 | 长 2200 × 宽 1350 × 高 1200 mm |
| 机械臂座距地高度 | 550 mm |
| 机械臂中心距前端 | 500 mm |
| 履带轮距 | 675 mm(单侧履带宽 450 mm) |
| 自身重量 | 500 kg |
| 最大负载 | 1000 kg |
| 蓄电池 | 铅酸电池 48V / 120Ah |
| 伺服电机 | 3 kW × 2 + 大负载高精度减速机 × 2 |
| 控制系统 | 西门子车机控制系统 + 西门子触摸屏 |
| 控制方式 | 无线遥控(前进/后退/左转/右转/加速/减速) |
| 安全行驶速度 | 2.8 km/h |
| 续航里程 | 18 km |
| 续航时间 | 2 小时 |
| 最小转弯半径 | 1200 mm |
| 最大爬坡角度 | 30° |
| 适用路面 | 环氧地坪、水泥、砂石路面,小凹坑具良好通过性 |
| 自主导航 | 可选配(标配为无线遥控) |
| 焊接系统 | 道尔芬免示教焊接系统(可选配) |
| 二次开发 | 可提供部分开发接口(需联系厂家) |
| 保养周期 | 出厂第 3 个月更换减速机油一次,此后全寿命免维护 |
| 履带更换 | 低频使用 3 年 / 高频使用 2 年 |
| 质保 | 电气元件 1 年 |